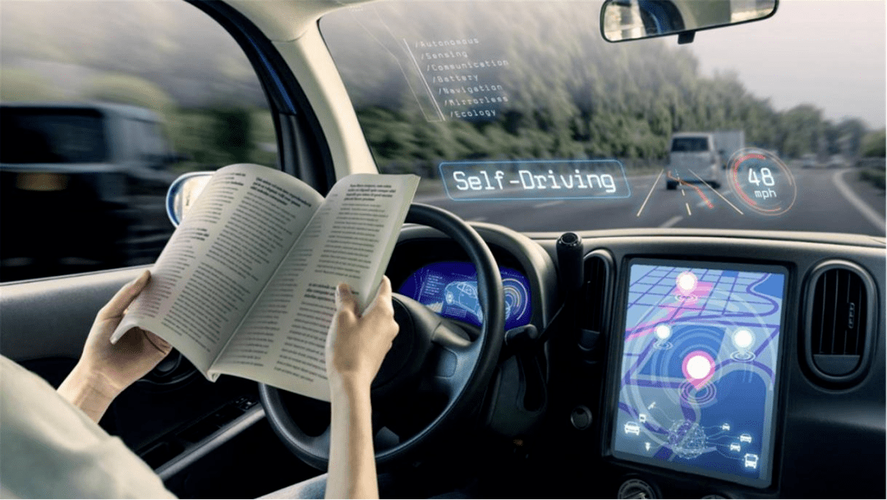
随着人工智能技术的飞速发展,汽车智能驾驶已成为全球汽车产业转型升级的重要方向。从环境感知、决策规划到控制执行,人工智能正深度重塑汽车驾驶的每一个环节。本文将从应用视角出发,探讨人工智能在智能驾驶领域的具体应用,并分析支撑这些应用的软件开发现状与关键挑战。
一、人工智能在智能驾驶中的核心应用场景
1. 环境感知与识别
智能驾驶的首要任务是理解周围环境。基于深度学习的计算机视觉技术可对摄像头采集的图像进行实时处理,实现车道线检测、交通标志识别、行人及车辆检测等功能。激光雷达与毫米波雷达的点云数据也通过AI算法进行融合,构建出高精度的三维环境模型。例如,卷积神经网络(CNN)和Transformer架构在目标检测与语义分割中表现突出,为车辆提供可靠的感知输入。
2. 决策与路径规划
在感知基础上,智能驾驶系统需做出安全、合理的驾驶决策。强化学习、模仿学习以及基于规则的混合方法被广泛用于行为决策与轨迹规划。AI模型能够根据实时交通流、路况及乘客偏好,动态生成最优路径,并处理加塞、避障等复杂交互场景。端到端的深度学习方案更是尝试直接从传感器输入映射到车辆控制指令,简化传统模块化 pipeline。
3. 车辆控制与执行
控制层涉及对油门、刹车、转向的精确调节。人工智能通过神经网络PID、模型预测控制(MPC)与学习型控制器相结合,适应不同车型与路面条件,提升乘坐舒适性与安全性。AI还可用于车辆状态估计与故障诊断,保障系统鲁棒性。
4. 人机交互与个性化体验
智能座舱中,语音识别、手势控制、驾驶员注意力监测等AI应用提升了人机共驾的自然度。基于用户习惯的个性化驾驶模式推荐,也依赖机器学习对驾驶行为数据的分析。
二、人工智能应用软件开发的关键要素
1. 数据驱动的开发流程
智能驾驶AI软件的开发高度依赖大规模、高质量的数据集。从数据采集、标注、增强到模型训练、验证与部署,整个闭环需要高效的研发工具链支撑,如数据标注平台、分布式训练框架和仿真测试环境。
2. 嵌入式与实时性要求
车载计算平台通常资源受限,AI模型需经过剪枝、量化、知识蒸馏等优化,才能满足毫秒级推理延迟与低功耗要求。软件开发者需熟练运用TensorRT、ONNX Runtime等推理引擎,并考虑功能安全(ISO 26262)与预期功能安全(SOTIF)。
3. 软件架构与中间件
现代智能驾驶软件普遍采用分层架构,包括感知层、决策层、控制层,以及通信中间件(如ROS 2、Adaptive AUTOSAR)。AI模块以服务形式集成,支持OTA升级与模块解耦。跨平台、可扩展的软件框架对加快迭代至关重要。
4. 仿真与测试验证
由于实车测试成本高、风险大,基于AI的仿真测试成为关键。开发者利用CARLA、AirSim等平台生成虚拟场景,并通过域随机化提升模型泛化能力。软件在环(SIL)、硬件在环(HIL)测试确保AI应用符合安全标准。
三、挑战与展望
当前,人工智能在智能驾驶中的应用仍面临长尾场景处理、可解释性不足、数据隐私与伦理等挑战。随着大模型、多模态融合及车路云协同技术的发展,AI应用软件将更加智能、安全与高效。软件开发模式也将向低代码、自动化机器学习(AutoML)方向演进,降低开发门槛,加速创新落地。
人工智能不仅是智能驾驶的技术引擎,其应用软件开发更是产业落地的核心支撑。唯有持续推动算法、软件与硬件的协同创新,才能实现真正安全、可靠的智能驾驶愿景。